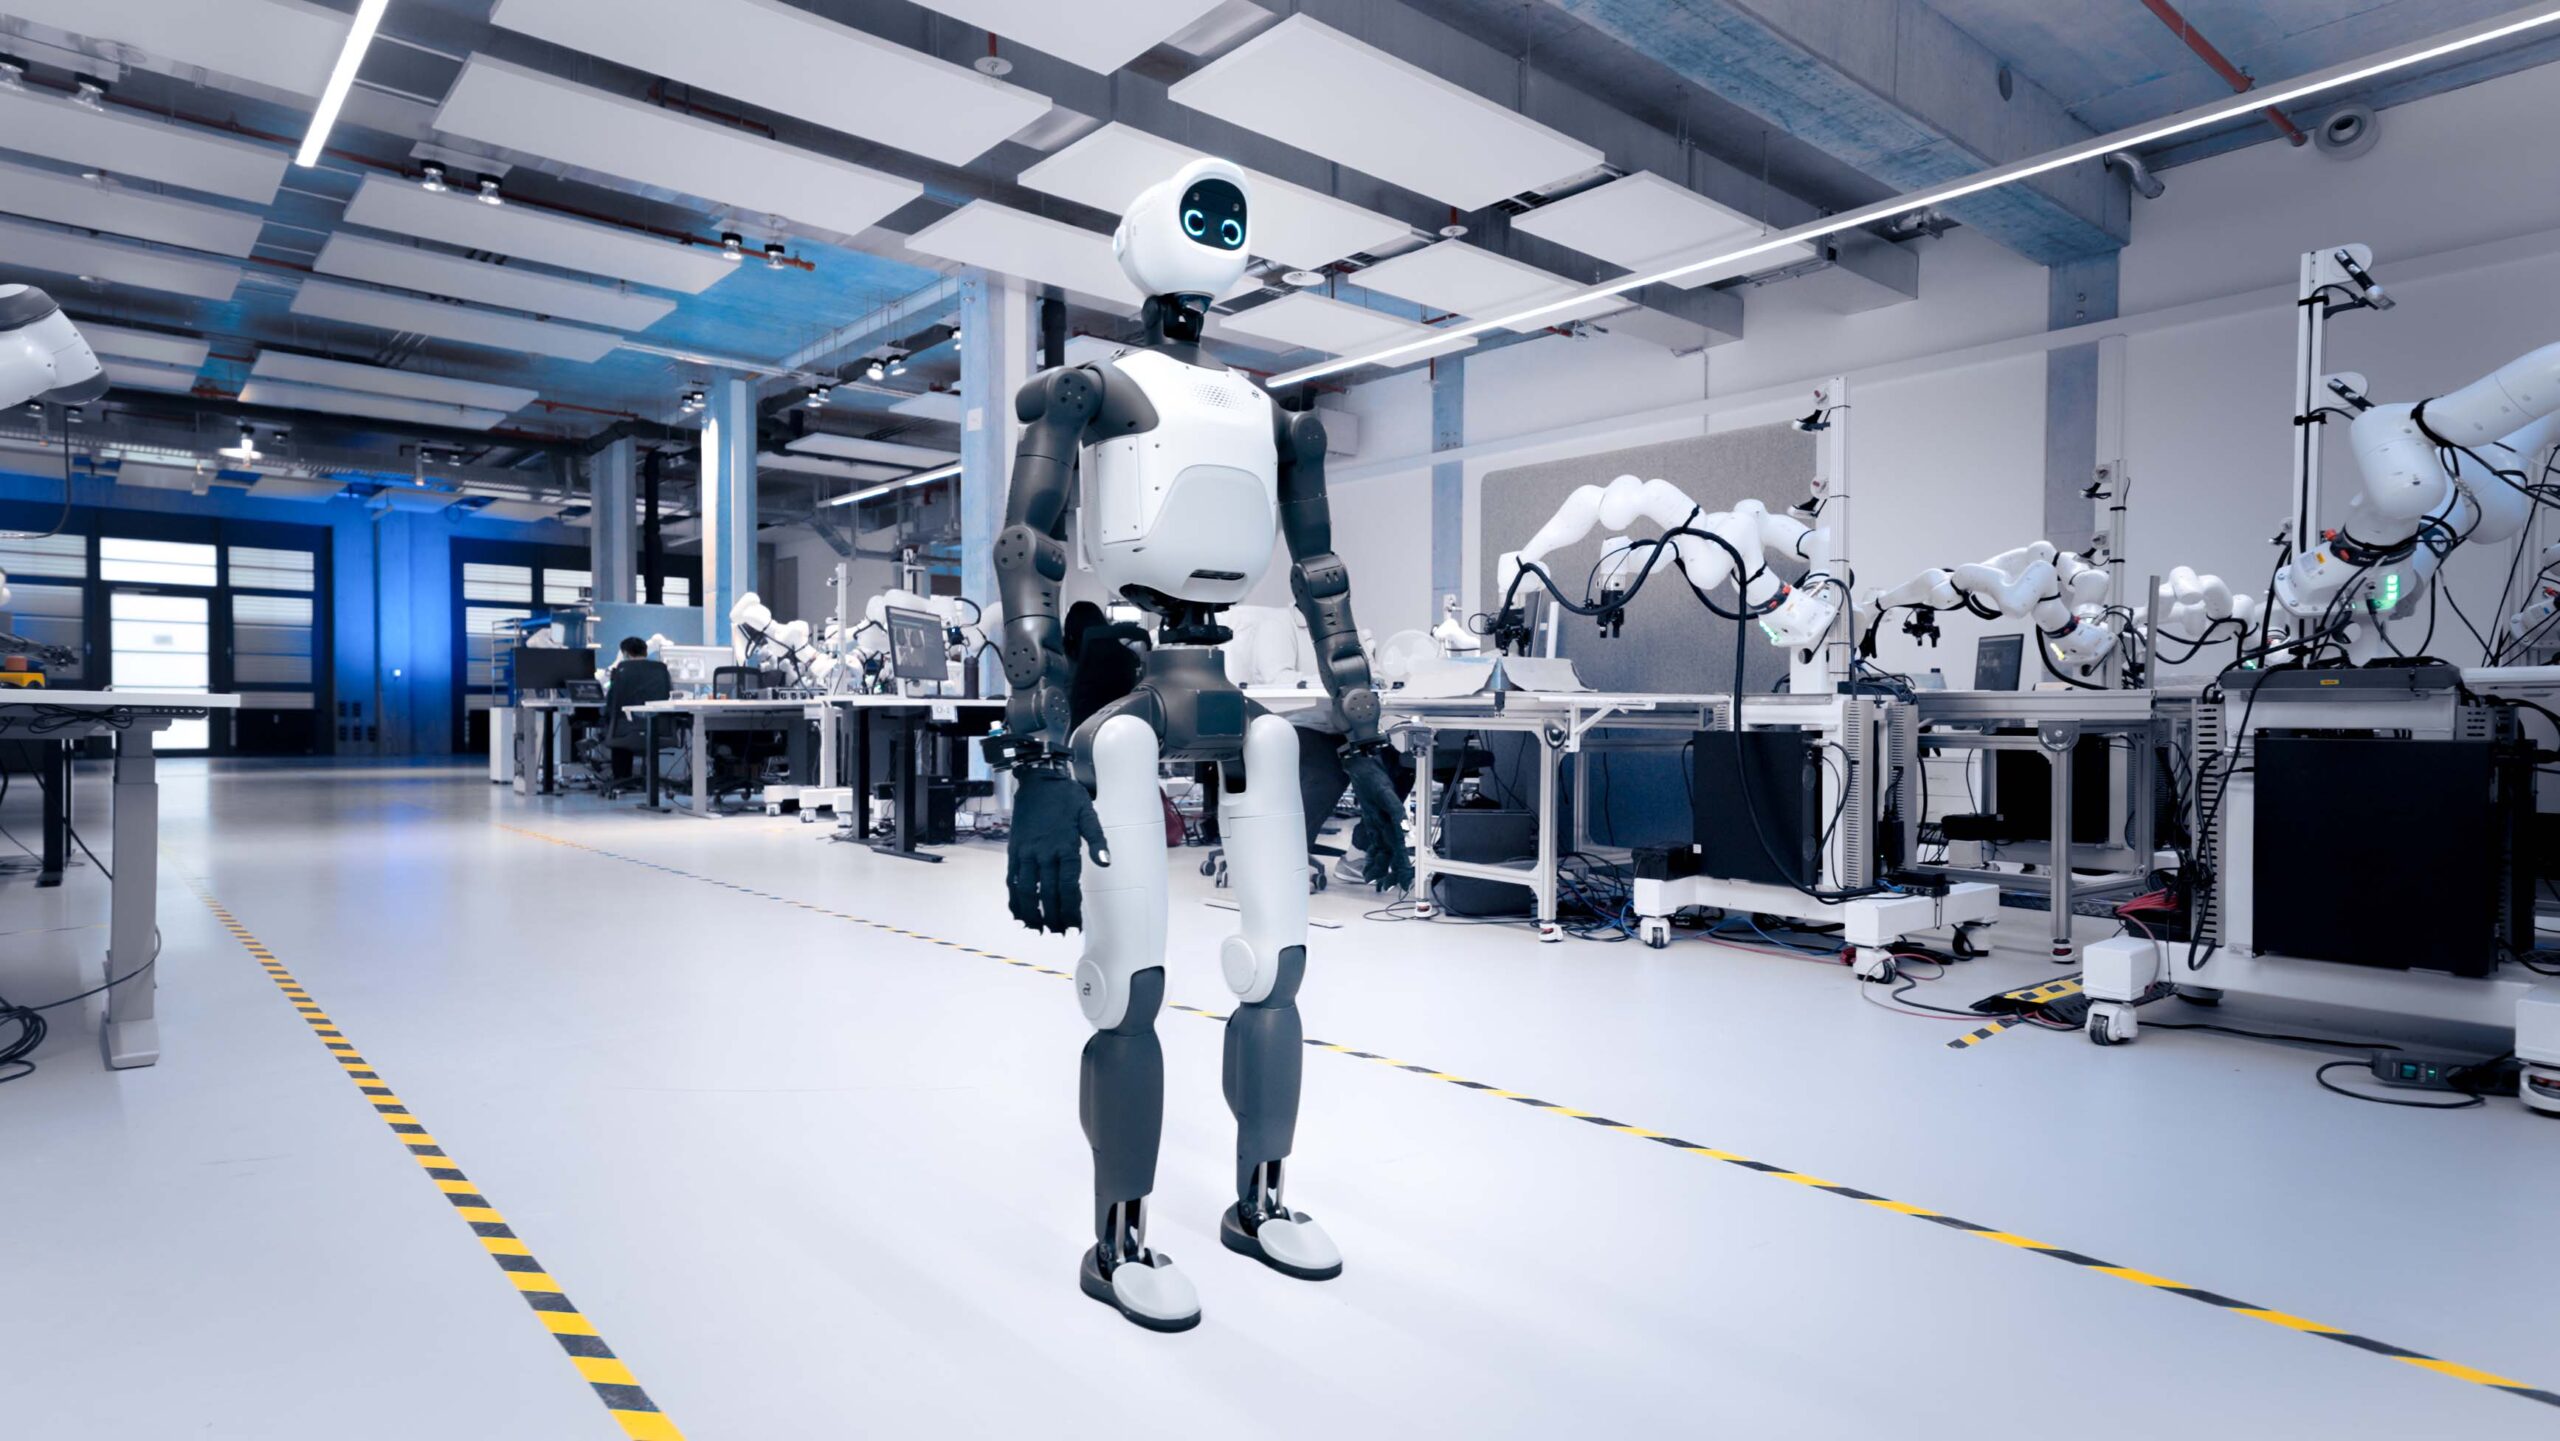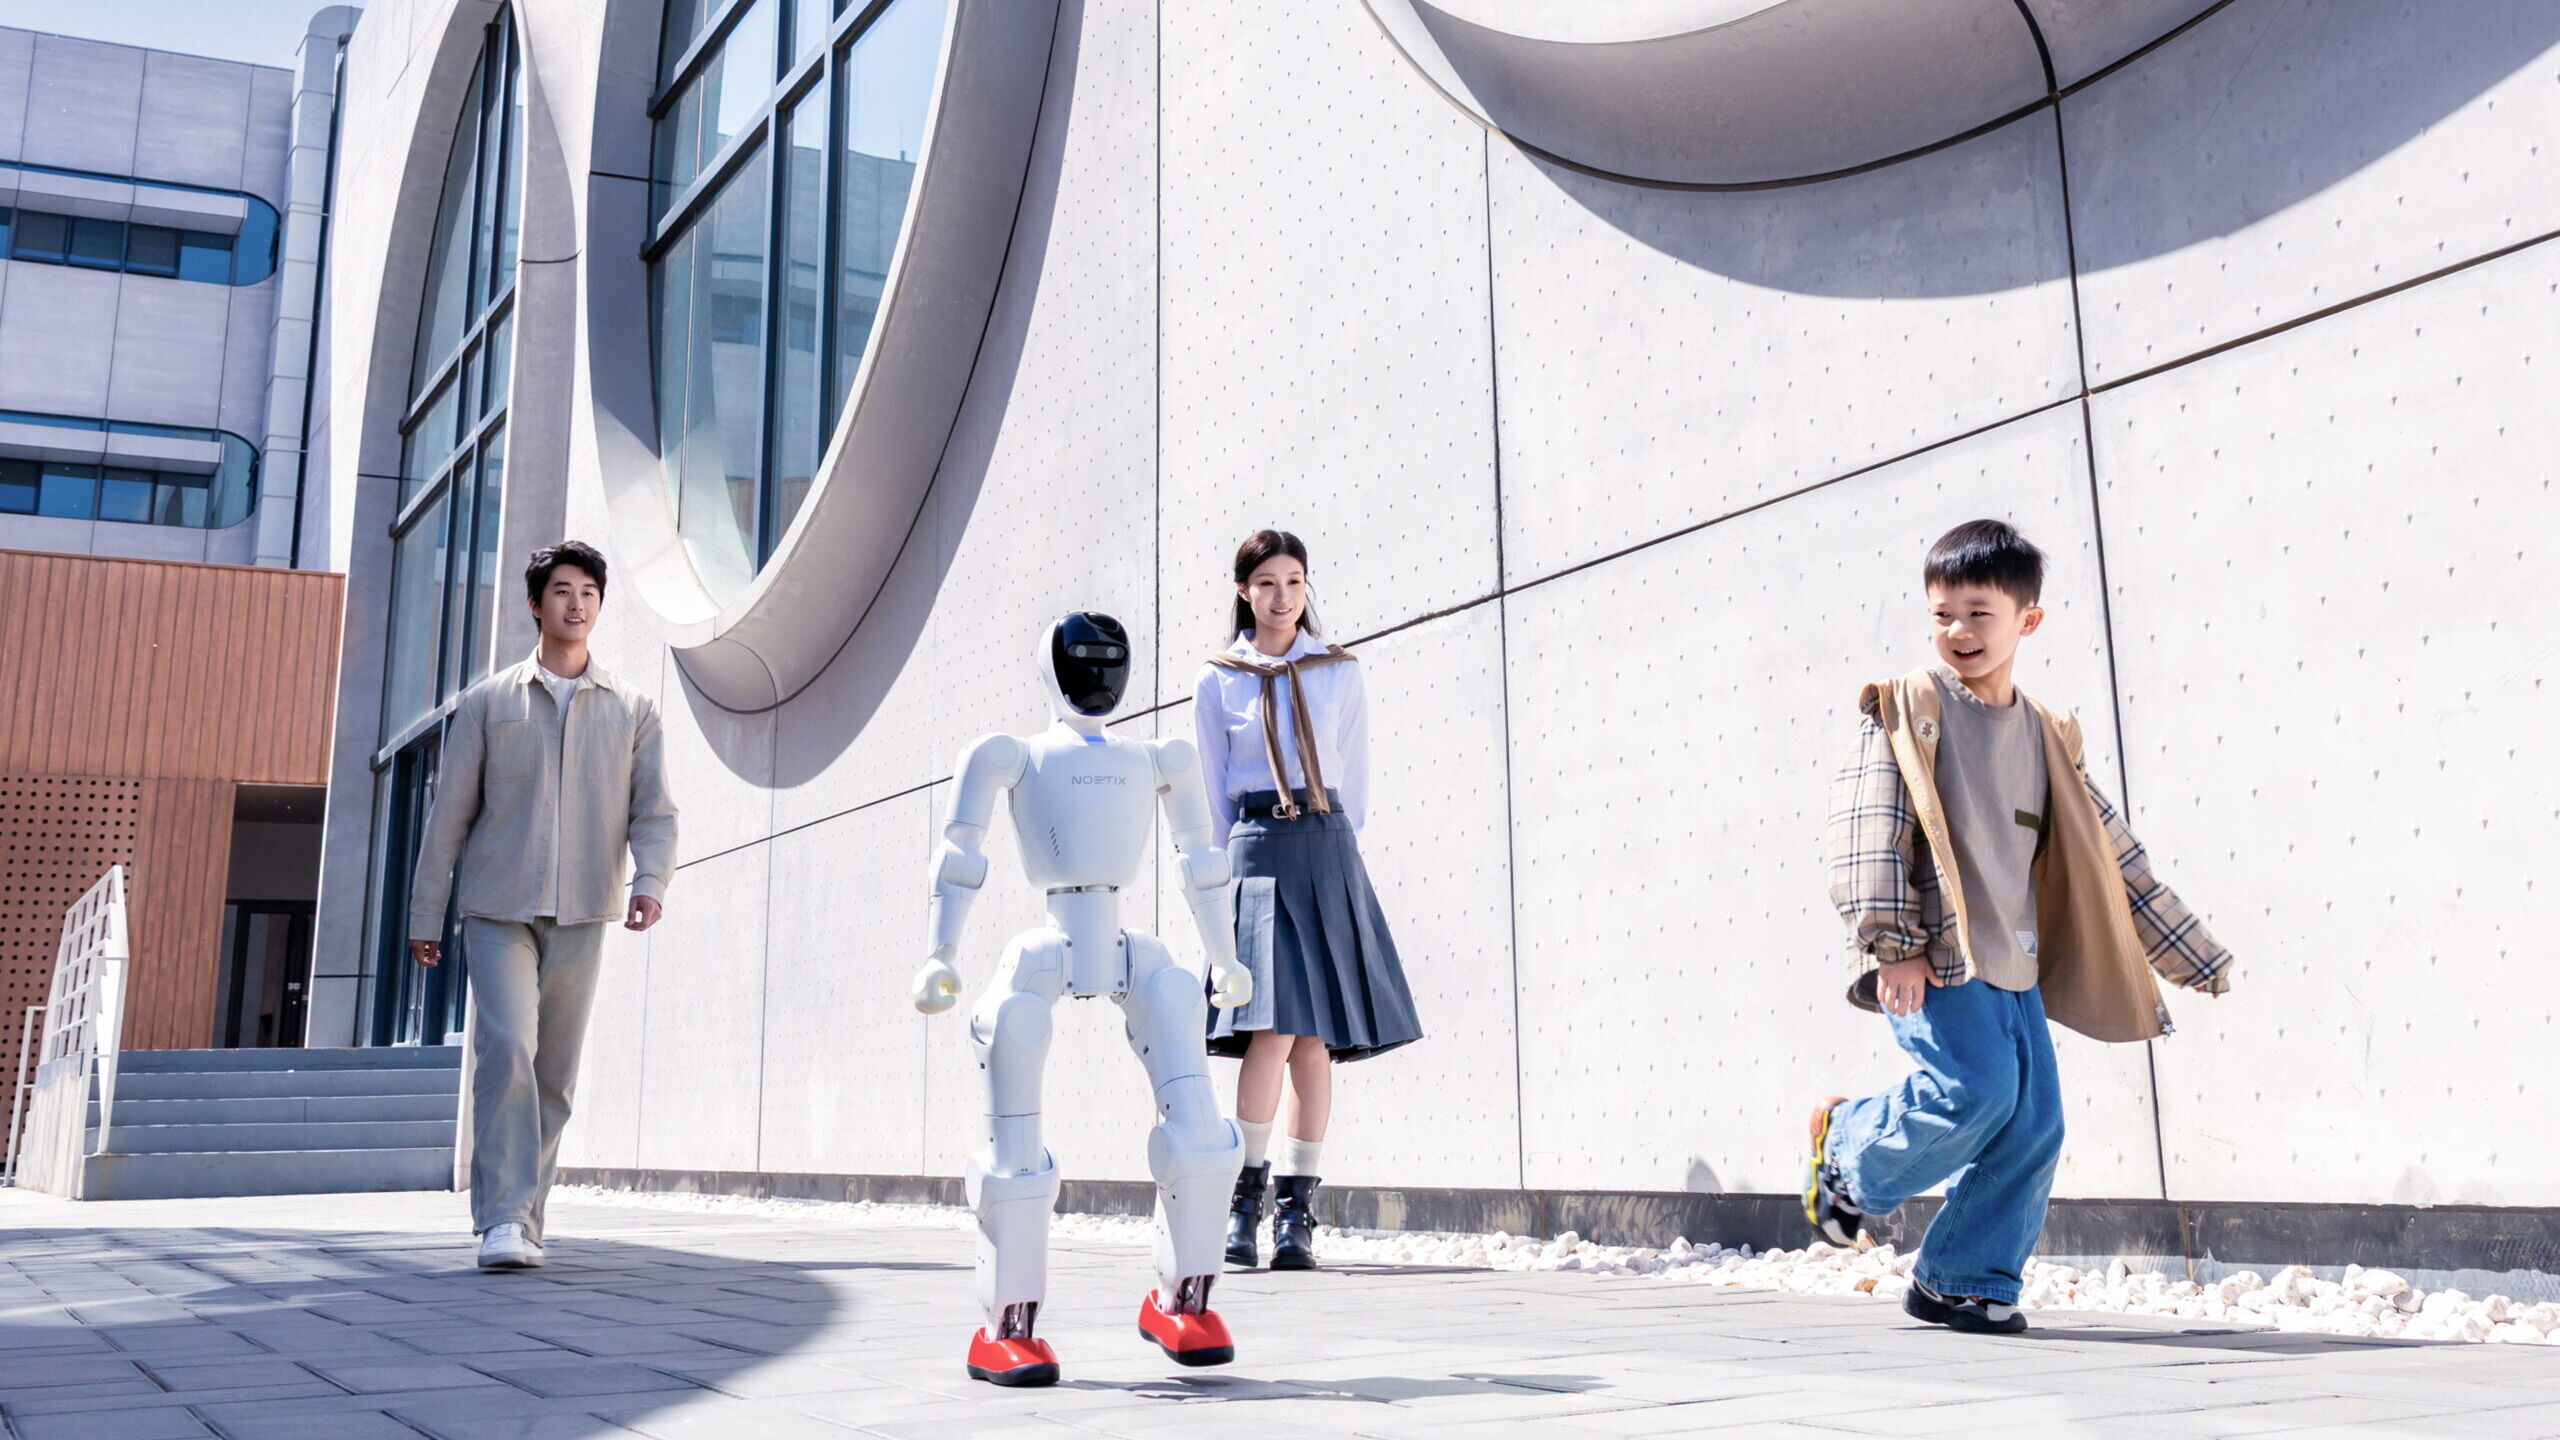
高德与阿里巴巴Token Hub事业群联合发布具身智能模型λ0,利用人类活动视频和动作数据,训练人形机器人完成走动、搬运和双手操作等任务。项目展示了机器人搬箱子、推车、擦桌子和浇花等操作,重点是让机器人在移动过程中连续完成任务。
为此,团队构建了HumanVerse数据集,采集500小时真实环境中的人类活动。采集设备会同时记录第一人称视频、身体姿态和手部动作,再把这些记录转换成机器人能够学习的动作数据,减少逐项遥操作机器人采集示范的工作。
λ0结合人类数据和机器人示范进行训练。在团队公布的四类真实场景任务测试中,模型在40次尝试中成功完成25次,成功率为62.5%,比对照方法中的最高成绩高22.5个百分点。
目前,项目已公开研究论文、数据采集硬件配置代码和部分样本数据。